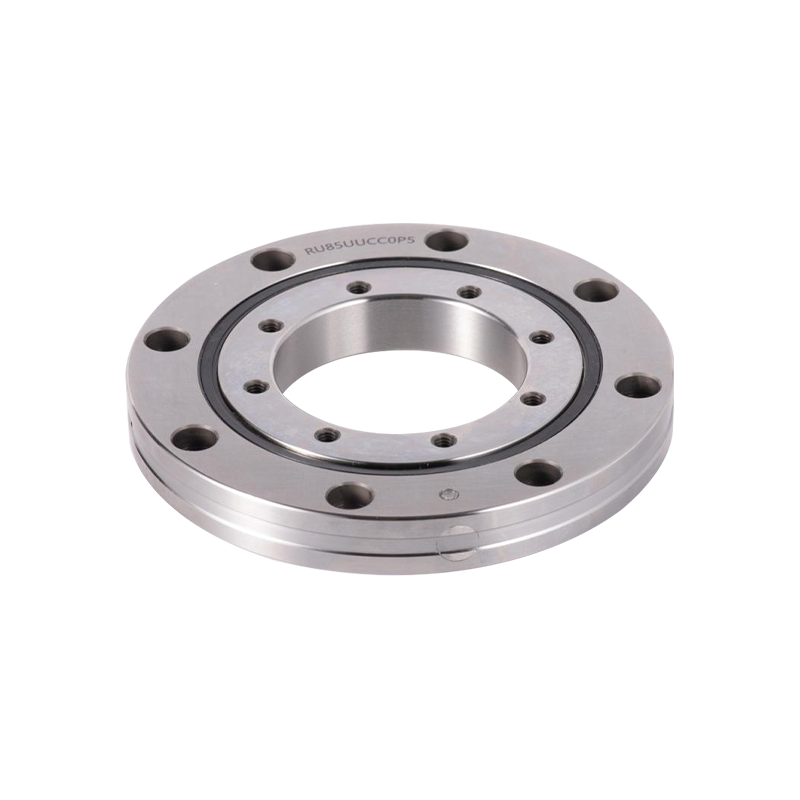
Articulațiile robotului funcționează sub o combinație unică de constrângeri. Ele trebuie să fie ușoare, dar suficient de rigide pentru a rezista la deformare sub sarcină. Ele trebuie să se rotească cu o precizie la nivel de microni, totuși să supraviețuiască mii de cicluri pe zi. Și trebuie să gestioneze simultan sarcinile radiale, axiale și de moment, adesea într-o amprentă la sol nu mai mare de câțiva centimetri. Aici este locul Hotărârea RB2508 intra în imagine.
Fiind un rulment cu rol încrucișat cu secțiunea subțire, care măsoară 25 mm alezaj, 41 mm diametrul exterior și doar 8 mm lățime, RB2508 este proiectat exact pentru acest tip de aplicare de înaltă densitate, cu mize mari. Nu este doar o componentă; este o decizie de proiectare care afectează repetabilitatea robotului, comportamentul termic și intervalul de întreținere. Acest articol examinează raționamentul tehnic din spatele RB2508, avantajele sale structurale, criteriile de selecție și cum să-l evalueze pentru integrarea brațului robot.
În articulațiile robotului, rulmentul nu este o piesă pasivă. Definește lanțul de rigiditate și influențează direct precizia absolută de poziție.
Îmbinările tradiționale ale robotului se bazează adesea pe o combinație de rulmenți adânci cu bile, perechi de contact unghiular sau rulmenți cu rol conice. Fiecare dintre acestea gestionează bine o direcție limitată a sarcinii, dar necesită o ajustare atentă a preîncărcării și consumă mai mult spațiu axial. RB2508 ia o cale diferită.
Într-un rulment cu rol încrucișat, rolele cilindrice sunt dispuse la intervale de 90 de grad într-o canelură în formă de V. Această orientare permite unui singur rulment să absoarbă sarcinile radiale, sarcinile axiale în ambele direcții și sarcinile de moment de înclinare simultan. Pentru o articulație robot, acest lucru se traduce printr-un design mai simplu la carcasei, mai puține componente și o stivă axială mai scurtă.
RB2508 folosește un inel exterior divizat și un inel interior dintr-o singură bucată. Această configurație este potrivită în special atunci când precizia de rotație a inelului interior este critică, ceea ce este obișnuit în articulațiile robotului unde inelul interior se conectează la flanșa de ieșire sau la antrenarea armonică. Inelul exterior despicat permite reglarea preîncărcării în timpul așamblării, în timp ce inelul interior integral menține rotunjimea și rigiditatea.
Cu un orificiu de 25 mm și o lățime de 8 mm, RB2508 este clasificat ca un rulment cu secțiune subțire. Rulmenții cu secțiunea subțire sunt predispuși la deformare dacă sunt manipulați sau instalați incorect, dar atunci când sunt susținuți, oferă un raport excelent rigiditate-greutate. Dispunerea rolurilor încrucișate compensează grosimea redusă a peretelui prin distribuirea sarcinilor pe un număr mai mare de elemente de rulare.
Înainte de a integra RB2508 într-o articulație robot, inginerii ar trebui să revizuiască dimensiunile de bază și valorile de sarcină ale acestuia. Tabelul de mai jos rezumă parametrii esențiali.
| Parametru | Valoare |
|---|---|
| Diametrul alezajului (d) | 25 mm |
| Diametrul exterior (D) | 41 mm |
| Latime (B) | 8 mm |
| Diametrul cercului de pas al rolului (dp) | 32 mm |
| Umăr inel interior (ds) | 28,5 mm |
| Umărul inelului exterior (Dh) | 35,5 mm |
| Capacitate de sarcină dinamică de bază (C) | 3,63 kN |
| Capacitate de sarcină statistică de bază (C0) | 3,83 kN |
| Greutate | Aproximativ 0,05 kg |
RB2508 este adesea specificat cu sufixe care definesc etanșarea, spațiul liber și precizia. Combinațiile comune includ:
De exemplu, RB2508UUCC0P5 desemnează un rulment preîncărcat, dublu etanșat, cu precizie P5. Selectarea unui spațiu liber sau a gradului de precizie greșit poate duce la frecare excesivă, generare de căldură sau rigiditate insuficientă pentru bucla de control a robotului.
Rulmenții cu secțiunea subțire sunt sensibili la distorsiunile induse de montare. Dacă carcasa sau umărul arborelui nu sunt prelucrate la planeitatea și perpendicularitatea corectă, calea de rulare se poate deforma, provocând ondularea cuplului și oboseală prematură. Acesta nu este un defect al rulmentului; este o ceritate la nivel de sistem. Inginerii ar trebui să verifice toleranțele carcasei și să ia în considerare utilizarea unei proceduri de montare controlată.
RB2508 este utilizat pe scară largă în articulațiile roboților industriali, axele rotative și etapele de poziționare de precizie. Capacitatea sa de a transporta încărcături combinate într-un plic compact îl face o potrivire naturală pentru roboții colaborativi, brațele SCARA și efectele finale unde spațiul este limitat.
Într-o articulație robot, curățarea axială și radială afectează în mod direct precizia punctului central al sculei. Un rulment cu rol încrucișat cu toleranțe strânse minimizează aceste abateri, permițând controlerului să mențină repetabilitatea pe milioane de cicluri. Varianta preîncărcată CC0 este adesea aleasă din acest motiv, deoarece înlătură jocul intern și crește rigiditatea efectivă a articulației.
Articulațiile robotului rareori văd sarcină constantă. Aceștia experimentează porniri, opriri și modificări frecvente ale sarcinii utile. Geometria elementului de rulare a RB2508 distribuie tensiunea de contact pe o suprafață mai mare decât regulile cu bile de dimensiuni similare, ceea ce poate prelungi durata de viață la oboseală în condiții oscilante sau de sarcină variabilă. În timp ce calcule exacte ale duratei de viață depind de spectrul de sarcină specific, avantajul fundamental constă în contactul liniei al rolului cilindrice față de contactul punctual al bilelor.
Aplicații tipice:
Prețul pentru RB2508 depinde de mai mulți factori: gradul de precizie (P5, P4, P2), spațiul liber sau preîncărcarea (C0, CC0), opțiunea de etanșare (UU sau deschis) și cantitatea de comandă. Deoarece aceste variabile afectează atât costul de producție, cât și timpul de livrare, o listă de prețuri generică este rareori exactă.
Pentru a primi o cotație semnificativă, pregătiți următoarele informații:
Furnizorii cu asistență de inginerie pot, de asemenea, să asiste cu dimensiuni nestandard, preîncărcare personalizată și îndrumări de instalare. Atunci când evaluați un furnizor, întrebați dacă acesta poate furniza modele 3D, desene dimensionale și consultanță tehnică pentru proiectarea specifică a îmbinării.
Valoarea de sarcină dinamică de bază (C) este de 3,63 kN, iar valoarea de sarcină dinamică de bază (C0) este de 3,83 kN.
Din punct de vedere dimensional, se poate schimba cu alți rumenți cu rol încrucișat de 25x41x8 mm. Cu toate acestea, gradul de precizie, spațiul liber și designul intern pot varia. Verificați și codul sufixului cerințelor de performanță înainte de înlocuire.
Asigurați-vă că carcasa și umerii arborelui sunt plani și perpendiculari. Evitați forțarea rulmentului în timpul așamblării și urmați secvența de strângere recomandată. Pentru rulmenții cu secțiunea subțire, deformarea montajului este o cauză comună a pierderii preciziei.
Mulți furnizori oferă fișiere 3D STEP și desene 2D la cerere. Acestea sunt utile pentru integrarea în proiectarea articulației robotului și pentru verificarea potrivirii înainte de a comanda.
Categorii de produse
Contactați-ne

Jane@ukl-bearing.com
Jenny@ukl-bearing.com
Andy@ukl-bearing.com
Ivy@ukl-bearing.com

+86-510-88763239
+86-15371057968

Nr. 1, He Huan Road, orașul Huai Dai, districtul Binhu, orașul Wuxi.
Gata să Înceapă?
Contactați-ne

Acum!

RULMENT UKL